4 条题解
-
2
发现机器人在遇到终点或特殊格之前,方向不变,即会在一行 / 一列套圈走。
一旦它进入某个特殊格,就进入了一个状态:
(特殊格,进入方向)
然后它就会沿着这个状态所在的简单环一直走。
所以之后它的路径完全被这个环决定。
因此,判断能不能到终点,就变成:
终点是否在起点到第一个特殊格这段直线上? 或终点是否在这个环的某条“特殊格之间的直线段”上?
所以:
把特殊格和进入方向做成状态,状态图由简单环组成。
查询时枚举四个初始方向,先看 终点能否直达。
否则进入某个环,然后在目标所在行/列二分找相邻特殊格。
反推出可能覆盖目标的边对应的状态,最后在环上算距离取最小转弯次数。
#include <bits/stdc++.h>
using namespace std;

const int N = 1e5 + 10;
const int M = 1e6 + 10;
const int INF = 0x3f3f3f3f;

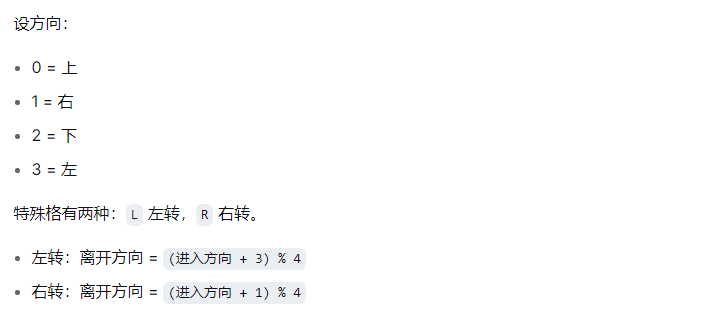
// 方向:0=上, 1=右, 2=下, 3=左
const int dx[4] = {-1, 0, 1, 0};
const int dy[4] = {0, 1, 0, -1};

struct node {
    int pos;   // 坐标(行或列)
    int id;    // 特殊格编号
};

int n, m, K, q;
int sx[N], sy[N];       // 特殊格坐标
bool isL[N];            // true 表示 L 左转,false 表示 R 右转

// 每行、每列的特殊格,按坐标排序
vector<node> row[M], col[M];

// 状态:(特殊格编号 i, 进入方向 d)
// to[i][d] = 状态 (i,d) 的唯一后继状态
pair<int,int> to[N][4];

bool vis[N][4];
int cycleId[N][4];      // 所属环编号
int depth[N][4];        // 在环上的位置
int cycleSize[N << 2];  // 每个环的大小
int cycleCnt = 0;

bool cmp(node a, node b) {
    return a.pos < b.pos;
}

// 处理棋盘翻折
int wrapX(int x) {
    if (x < 1) return x + n;
    if (x > n) return x - n;
    return x;
}
int wrapY(int y) {
    if (y < 1) return y + m;
    if (y > m) return y - m;
    return y;
}

// 从 (x,y) 沿方向 d 出发,找到下一个特殊格的编号
// 如果这一行/列没有特殊格,返回 -1
int nxt(int x, int y, int d) {
    x = wrapX(x);
    y = wrapY(y);

    if (d == 0) { // 上:同一列,找行 < x 的最大特殊格
        auto& v = col[y];
        if (v.empty()) return -1;
        // 找第一个 pos >= x
        auto it = lower_bound(v.begin(), v.end(), x,
            [](const node& a, int val) { return a.pos < val; });
        if (it == v.begin()) return v.back().id; // 没有更小的,翻折到最下面
        --it;
        return it->id;
    }

    if (d == 2) { // 下:同一列,找行 > x 的最小特殊格
        auto& v = col[y];
        if (v.empty()) return -1;
        // 找第一个 pos > x
        auto it = upper_bound(v.begin(), v.end(), x,
            [](int val, const node& a) { return val < a.pos; });
        if (it == v.end()) return v[0].id; // 没有更大的,翻折到最上面
        return it->id;
    }

    if (d == 1) { // 右:同一行,找列 > y 的最小特殊格
        auto& v = row[x];
        if (v.empty()) return -1;
        auto it = upper_bound(v.begin(), v.end(), y,
            [](int val, const node& a) { return val < a.pos; });
        if (it == v.end()) return v[0].id; // 翻折到最左边
        return it->id;
    }
    // d == 3 左:同一行,找列 < y 的最大特殊格
    auto& v = row[x];
    if (v.empty()) return -1;
    auto it = lower_bound(v.begin(), v.end(), y,
        [](const node& a, int val) { return a.pos < val; });
    if (it == v.begin()) return v.back().id; // 翻折到最右边
    --it;
    return it->id;
}

// DFS 找环
void dfs(int u, int d) {
    vis[u][d] = true;
    cycleId[u][d] = cycleCnt;
    cycleSize[cycleCnt]++;

    auto [v, nd] = to[u][d];
    if (v != -1 && !vis[v][nd]) {
        depth[v][nd] = depth[u][d] + 1;
        dfs(v, nd);
    }
}

// 从状态 a 沿环走到状态 b 的距离
// 如果不在同一个环,返回 INF
int dist(pair<int,int> a, pair<int,int> b) {
    int ca = cycleId[a.first][a.second];
    int cb = cycleId[b.first][b.second];
    if (ca != cb) return INF;
    return (depth[b.first][b.second] - depth[a.first][a.second]
            + cycleSize[ca]) % cycleSize[ca];
}

int main() {
    ios::sync_with_stdio(false);
    cin.tie(0);

    cin >> n >> m >> K;

    for (int i = 1; i <= K; i ++) {   // 读入特殊格
        char c;
        cin >> sx[i] >> sy[i] >> c;
        isL[i] = (c == 'L');
        row[sx[i]].push_back({sy[i], i});
        col[sy[i]].push_back({sx[i], i});
    }

    // 每行、每列按坐标排序
    for (int i = 1; i <= n; i ++) sort(row[i].begin(), row[i].end(), cmp);
    for (int i = 1; i <= m; i ++) sort(col[i].begin(), col[i].end(), cmp);

    // 建立状态转移图
    for (int i = 1; i <= K; i ++) {
        for (int d = 0; d < 4; d ++) {  // 进入特殊格 i 的方向
            int outD = isL[i] ? (d + 3) % 4 : (d + 1) % 4;
            int j = nxt(sx[i], sy[i], outD);
            // 从特殊格 i 沿 outD 走,找到下一个特殊格 j

            to[i][d] = {j, outD};   // 后继状态是 (j, outD)
        }
    }

    // 找所有环
    for (int i = 1; i <= K; i++) {
        for (int d = 0; d < 4; d++) {
            if (!vis[i][d]) {
                cycleCnt++;
                depth[i][d] = 0;
                dfs(i, d);
            }
        }
    }

    cin >> q;
    while (q--) {
        int xa, ya, xb, yb;
        cin >> xa >> ya >> xb >> yb;

        int ans = INF;

        // p 数组用于记录与起点和终点相关的状态信息。
        // p[d][0]:从起点 (xa, ya) 沿方向 d 出发,遇到的第一个特殊格的状态。
        //          第一个元素是特殊格编号 u,第二个元素是进入方向 d(沿直线走方向不变)。
        //          即状态 (u, d)。如果该方向上没有任何特殊格,则 u = -1。
        //          这个状态就是机器人从起点出发、选择初始方向 d 后,进入状态图的入口状态。
        //          从起点到该特殊格的直线段上不会发生转弯,所以如果目标在这段直线上,答案为 0(代码后面有特判)。
        //
        // p[d][1]:用于判断目标 (xb, yb) 是否位于某条沿方向 d 的直线段上。
        //          计算方式:从目标沿方向 d 的反方向退一格,即 (xb - dx[d], yb - dy[d]),
        //          再从这个点沿方向 d 出发,找到的下一个特殊格 v。
        //          如果目标恰好在从某个特殊格沿方向 d 走出的直线上,那么这条直线的终点特殊格就是 v,
        //          进入 v 的方向为 d,即状态 (v, d)。如果该方向上没有特殊格,则 v = -1。
        //          后续枚举起点的初始方向 d 和目标所在边的方向 nd,通过 dist(p[d][0], p[nd][1])
        //          计算从起点进入状态图后,沿环走到目标所在边终点状态所需的最小转弯次数。

		// 到达目标所需的转弯次数 = 从初始状态走到 (v, nd) 的步数(每一步对应一次转弯)
        pair<int,int> p[4][2];

        for (int d = 0; d < 4; d++) {
            // 起点沿方向 d 出发,遇到的第一个特殊格
            int u = nxt(xa, ya, d);
            p[d][0] = {u, d};

            // 目标所在方向 d 的边的终点状态
            int v = nxt(xb - dx[d], yb - dy[d], d);
            p[d][1] = {v, d};
        }

        // 枚举:起点方向 d,目标所在边的方向 nd
        for (int d = 0; d < 4; d ++) {
            if (p[d][0].first == -1) continue;
            for (int nd = 0; nd < 4; nd ++) {
                if (p[nd][1].first == -1) continue;
                ans = min(ans, dist(p[d][0], p[nd][1]));
            }
        }

        // 特判:起点和终点在同一行/列,且中间没有特殊格
        if ((xa == xb && row[xa].empty()) || (ya == yb && col[ya].empty())) {
            ans = 0;
        }

        cout << (ans < INF ? ans : -1) << '\n';
    }

    return 0;
}
